教程:三铰刚架
三铰刚架是静定结构:三个平衡方程加上铰处 的条件,即可求出全部四个支座反力。因此它非常适合用来核对 EduBeam 绘出的每一个数值。大约需要 15 分钟。
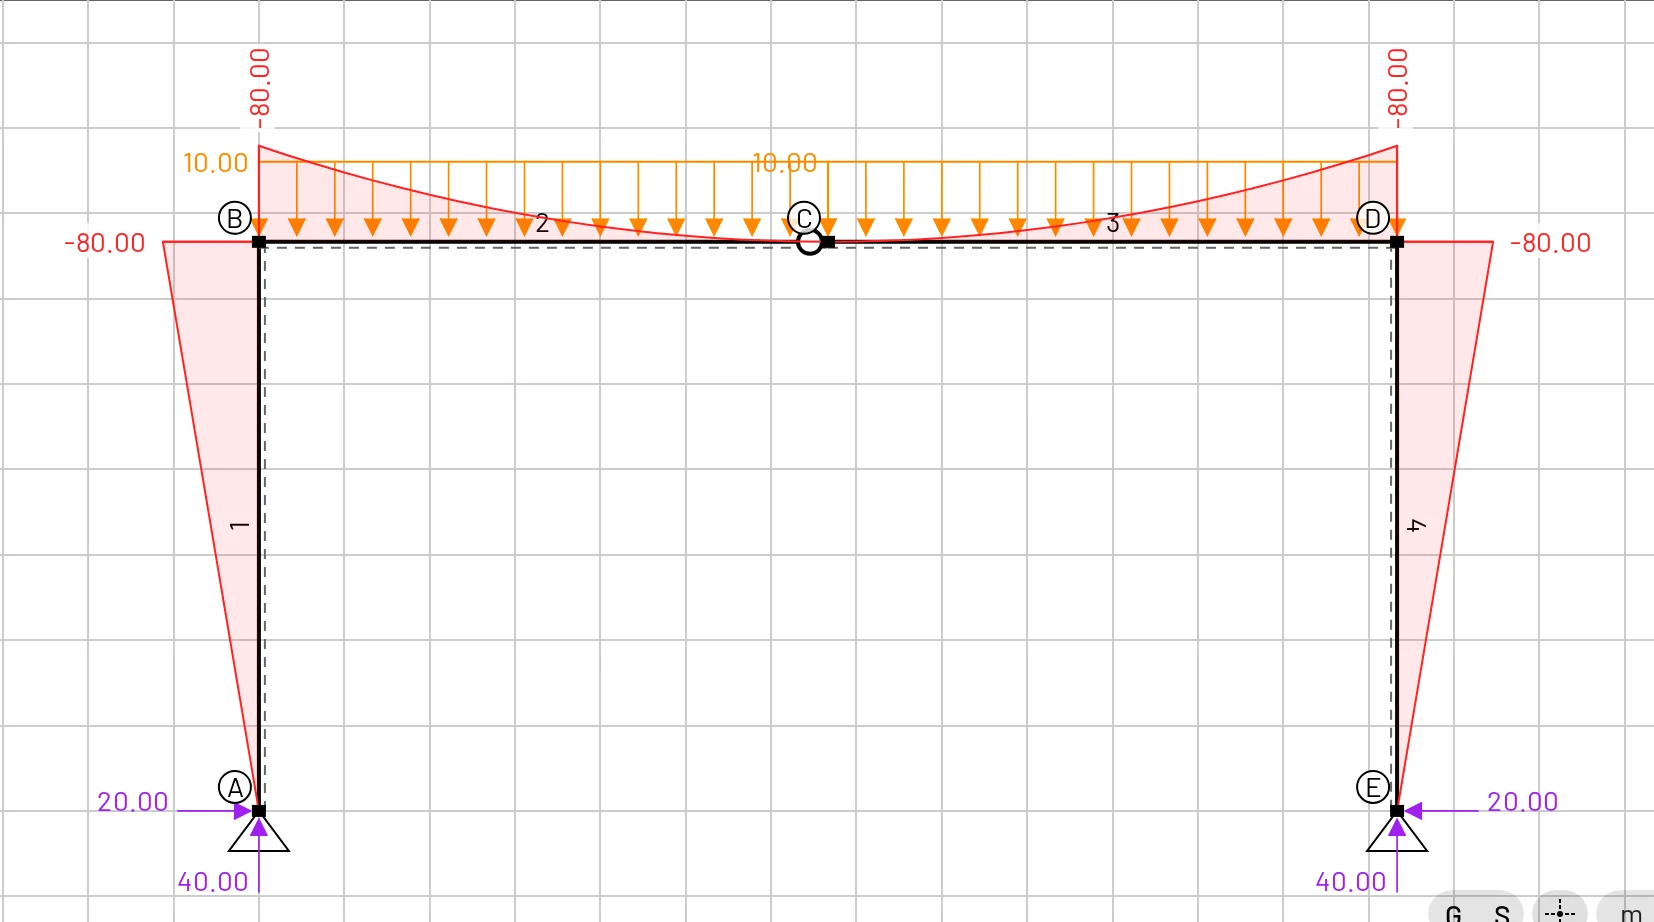
如果只想自己探索,可以打开完成的模型。
问题描述
- 两根 4 m 高的柱,柱脚 A 和 E 为固定铰支座,相距 8 m。
- 顶部为一根水平横梁 B–D,跨中 C 处有一个铰。
- 整根横梁上作用均布荷载 kN/m。
- 钢材( GPa, GPa),IPE 300( cm², cm⁴, mm)。
| 节点 | X [m] | Z [m] | 支座 |
|---|---|---|---|
| A | 0 | 0 | 固定铰支座 |
| B | 0 | −4 | |
| C | 4 | −4 | (横梁中的铰) |
| D | 8 | −4 | |
| E | 8 | 0 | 固定铰支座 |
记住 z 轴指向下,因此柱顶位于 Z = −4。
1. 材料和截面
- 清空结构(勾选删除材料和删除截面)。
- 材料 → 材料库 → Steel (S235)。
- 截面 → 添加截面:
面积 = 0.00538、Iy = 8.356e-5、高度 = 0.3、剪切系数 = 1。
截面只影响位移。这个刚架是静定的,因此其内力完全不依赖于 、 或 。
2. 绘制刚架
最快的方法是用鼠标画一条连续折线:
- 确认吸附到网格已开启(S 标记)。
- 单元标签页 → 第二个添加单元按钮(光标图标)。
- 依次点击 (0, 0)、(0, −4)、(4, −4)、(8, −4) 和 (8, 0)。借助标尺和十字准线找到这些点。每次点击都会添加一个节点,并把它与上一个节点相连。
- 按 Esc 结束,再按 F 使刚架适配屏幕。
现在你有五个节点和四个单元。本页图中的节点标记为 A–E;如果愿意,可以在节点表格中重命名,也可以保留 1–5。在表格中检查坐标,修正没有落在网格上的点。
3. 支座和铰
- 点击节点 A,打开节点支座,选择固定铰支座。对节点 E 做同样操作。
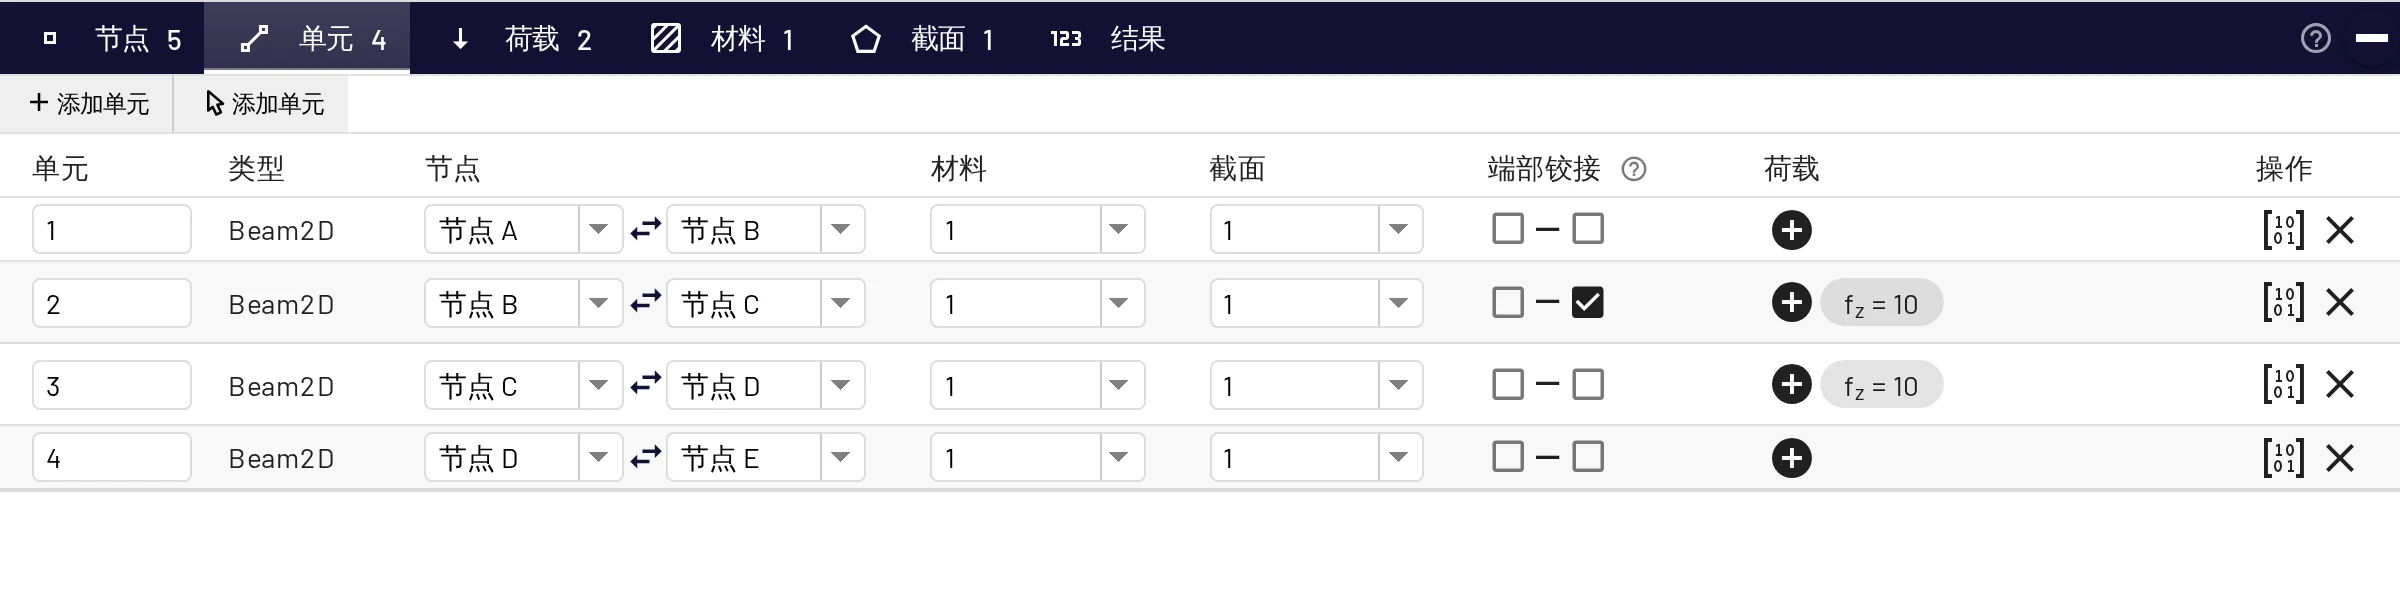
- 在单元表格中找到从 B 到 C 的单元,勾选它的终点铰(端部铰接中的第二个复选框)。
一个铰,而不是两个
在单元 B–C 的终点设铰就够了:此时 C 处的弯矩为零,因为 C–D 无法把弯矩传入一个只有它自己刚性连接的节点。再勾选 C–D 的起点铰,结果也不会改变。但如果在 B 处也勾选一个铰,刚架就会变成机构。试试看:EduBeam 会显示它如何运动。
4. 荷载
荷载 → 添加单元荷载 → 均布荷载,单元 B–C,fz = 10 kN/m。对单元 C–D 重复同样操作。横梁是水平的,因此局部坐标系复选框在这里没有影响。
5. 结果
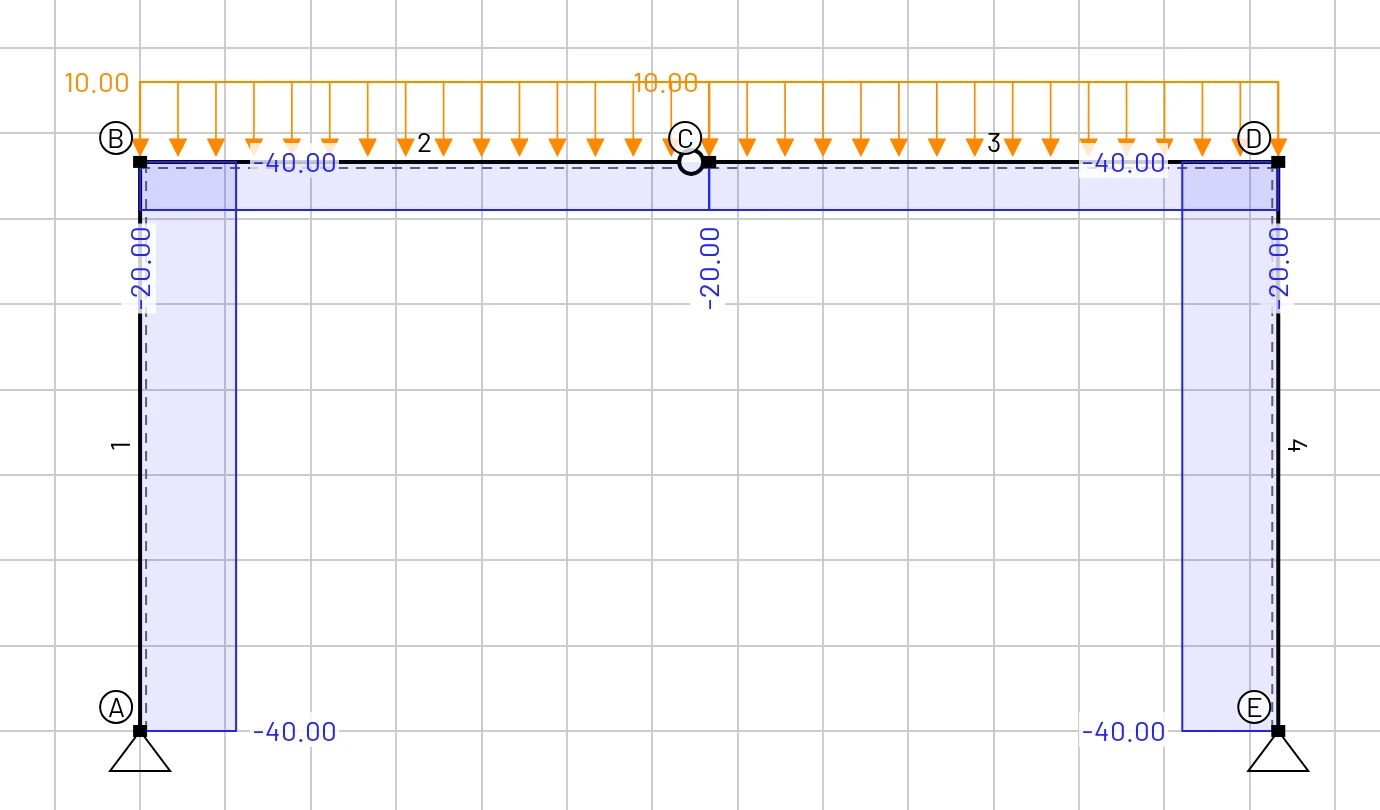
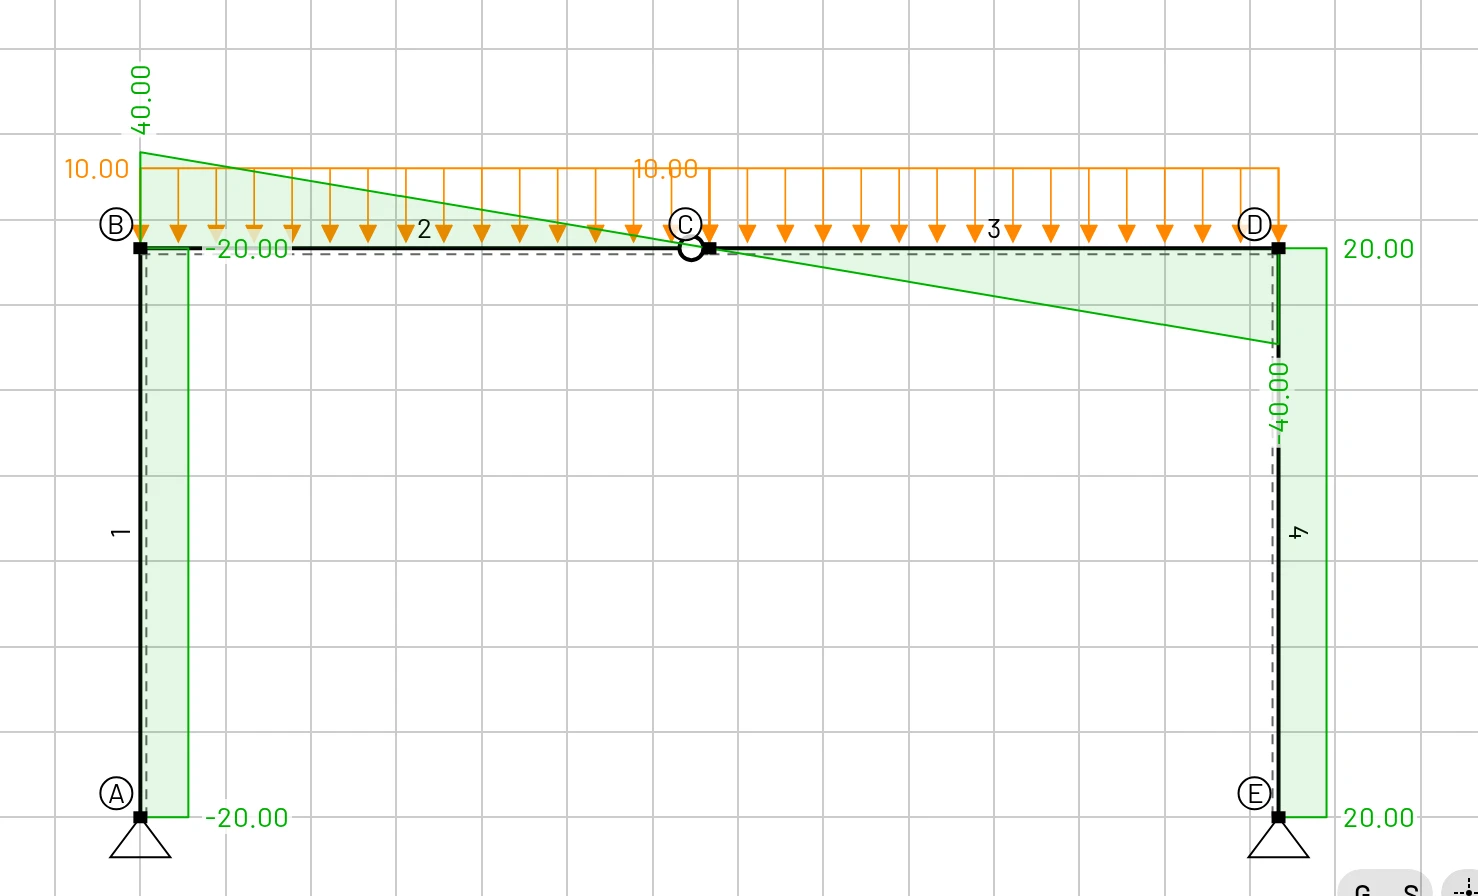
显示选项一开始就开启了变形图、弯矩和支反力。勾选 N (x) 和 Vz (x) 可以看到其余结果。
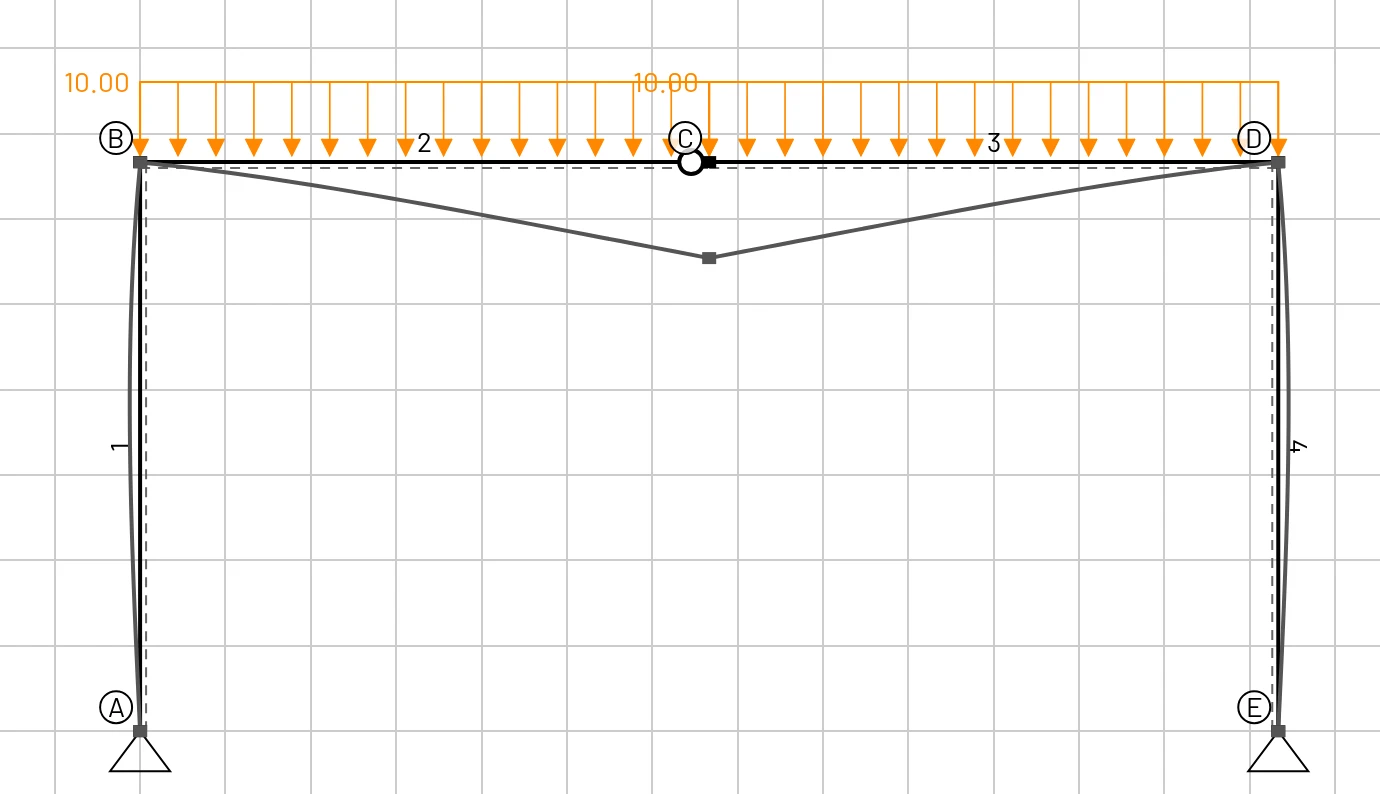
6. 手算核对
竖向支反力。 由对称性,每个柱脚承担一半荷载:
水平支反力。 对刚架左半部分绕铰 C 取矩。该处弯矩必须为零:
两个柱脚都向内推 20 kN;正是这个水平推力使三铰刚架受力高效。
内力。
| 物理量 | 公式 | 手算值 | EduBeam |
|---|---|---|---|
| 竖向支反力 | 40 kN | 40 kN | |
| 水平支反力 | 由 | 20 kN | 20 kN |
| 角点 B 和 D 处的弯矩 | 80 kNm,外侧受拉 | −80 kNm | |
| 铰 C 处的弯矩 | 0 | 0 | |
| 柱中轴力 | −40 kN | −40 kN | |
| 横梁中轴力 | −20 kN | −20 kN | |
| 柱中剪力 | 20 kN | −20 kN (A–B),+20 kN (D–E) | |
| 横梁 B 处剪力 | 40 kN | 40 kN | |
| 横梁 C 处剪力 | 0 | 0 | |
| 横梁 D 处剪力 | −40 kN | −40 kN |
两根柱承受的力相同,剪力符号却相反,这是因为每个单元的局部坐标轴跟随其方向:A–B 是向上画的,D–E 是向下画的。交换其中一根柱的节点顺序,它的符号就会翻转。
横梁中 kNm(x 从 B 起算),它在铰处为零且从不为正:整根横梁都受负弯矩。剪力 恰好在 C 处降为零,因此弯矩的极值也在铰处。
位移。 铰 C 下沉 43.1 mm(结果 → 节点结果,C 的 Dz)。它来自全部四根杆件的弯曲,是练习虚功原理的好题目。
7. 动手试试
- 取消 C 处的铰。刚架变为一次超静定;角点弯矩减小,跨中出现正弯矩。此时截面就有影响了:试试刚度更大的横梁。
- 固定柱脚(选择固定端支座)。A 和 E 处出现弯矩。
- 添加水平荷载:在 B 处施加节点荷载
Fx = 10kN。刚架发生侧移,支反力不再对称。用同样的三个方程和 核对它们。 - 再在 B 处勾选一个铰。刚架此时成为机构,EduBeam 会以动画显示它如何运动。