教程:三铰刚架
建立一个跨中带铰的门式刚架,读取支反力和内力图,再逐一手算核对所有数值,连铰的挠度也算一遍。
- 用时: 大约 15 分钟。
- 准备: 在另一个标签页中打开 EduBeam,使用带鼠标和键盘的电脑。如果还没用过 EduBeam,先做快速入门或斜梁教程。
- 预备知识: 刚架的平衡和隔离体图。选做的挠度核对要用到单位荷载法(虚功原理)。
- 单位: 国际单位制。视图右下角的单位标记应显示
m m² kN kNm MPa。如果显示的是英尺和 kip,点击它,把单位制设为国际单位制(公制)。
学习内容
- 用鼠标把刚架画成一条连续折线;
- 用端部铰接复选框在杆件中设置铰;
- 由铰处 的条件求水平推力,并理解绘制方向不同的杆件中 的符号。
问题描述
- 两根 4 m 高的柱,柱脚节点 1 和 5 为固定铰支座,相距 8 m。
- 柱顶为一根从节点 2 到节点 4 的水平横梁,跨中节点 3 处有一个铰。
- 整根横梁上作用均布荷载 kN/m。
- 钢材, GPa;所有杆件 m⁴(IPE 300)。
| 节点 | x (m) | z (m) | |
|---|---|---|---|
| 1 | 0 | 0 | 固定铰支座 |
| 2 | 0 | −4 | 角点 |
| 3 | 4 | −4 | 横梁中的铰 |
| 4 | 8 | −4 | 角点 |
| 5 | 8 | 0 | 固定铰支座 |
z 轴向下,所以柱顶位于 。
是否静定? 两个固定铰支座共有四个支反力。三个平衡方程加上铰处 ,正好四个方程:是静定的。
建立模型
材料和截面
- 点击应用栏中的清空结构,勾选删除材料和删除截面,再点击确认。节点和单元重新从 1 开始编号。
- 材料选项卡 → 材料库 → 在钢材 (S235) 这一行点击 +,然后点击取消关闭材料库。
- 截面选项卡 → 添加截面。在 Iy 中输入
8.356e-5,面积、高度和剪切系数保留1,点击添加截面。
面积取 1 m²,杆件的轴向缩短和剪切变形就小到可以忽略,与挠度手算的假定一致。静定刚架的内力与 、、 都无关。
绘制刚架
- 单元选项卡 → 第二个添加单元按钮,即带光标图标的那个。
- 依次点击 (0, 0)、(0, −4)、(4, −4)、(8, −4) 和 (8, 0)。每次点击都会添加下一个节点,并把它与上一个节点相连;点击位置会吸附到网格。
- 按 Esc 结束绘制,再按 F 适配屏幕。
现在有节点 1 至 5 和单元 1 至 4,按绘制顺序编号,与本页各图一致。把节点表格与上表对照,没点准的坐标直接改写。
支座和铰
- 点击节点 1 → 节点支座 → 固定铰支座符号。节点 5 同样操作。
- 在单元表格中找到单元 2(从节点 2 到节点 3),勾选它的第二个端部铰接复选框,即终点(节点 3)处的铰。
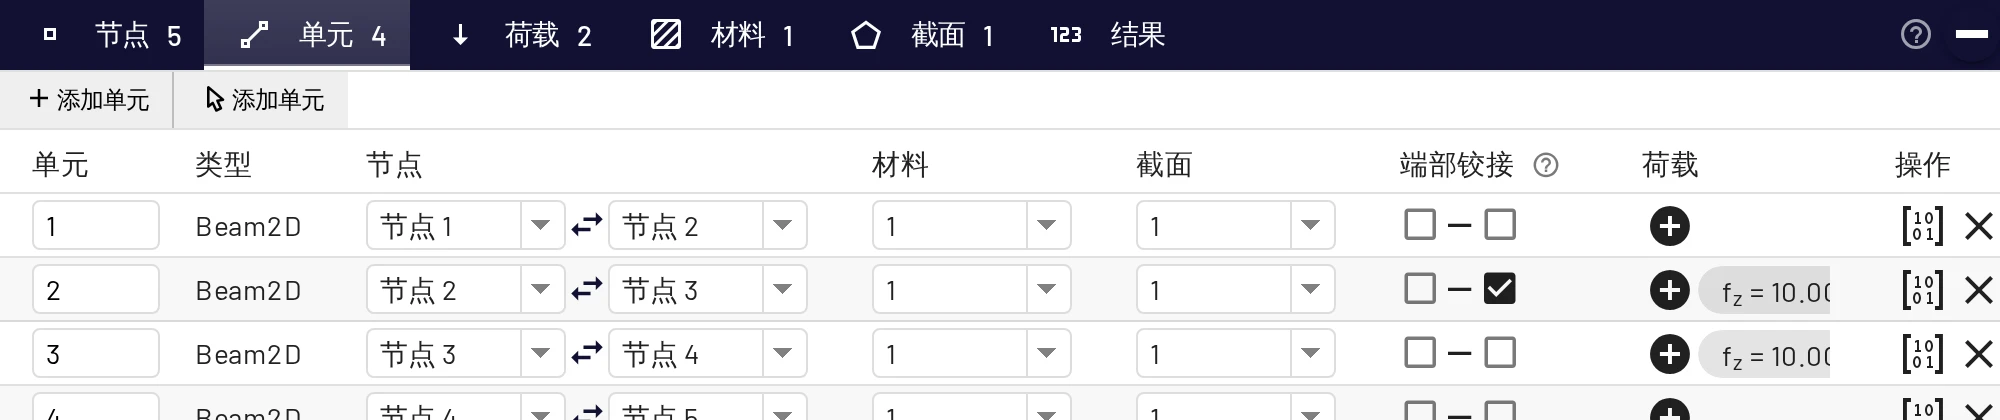
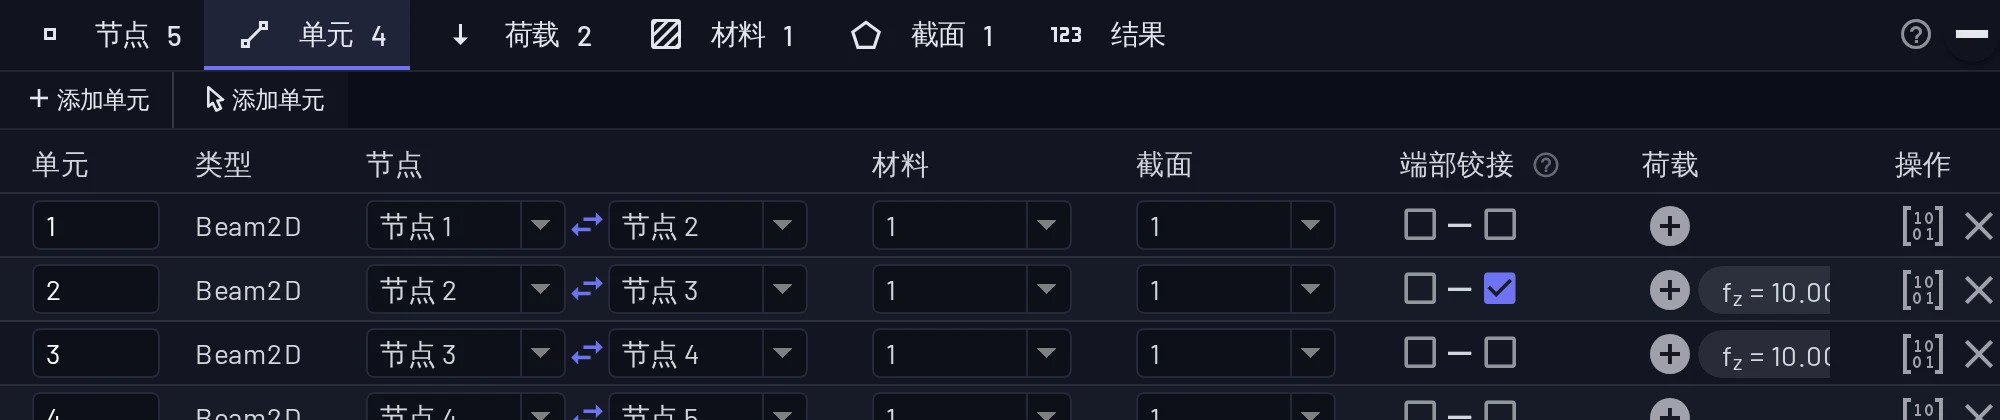
一个铰就够了。这时单元 3 是唯一与节点 3 刚性连接的杆件,弯矩无法在该处传入单元 3。再勾选单元 3 的起点铰,结果也不会改变。
荷载
- 荷载选项卡 → 添加单元荷载。
- 荷载类型选均布荷载,单元选
2,fz = 10。点击添加单元荷载。 - 对单元 3 重复以上操作。
fz 以向下为正。横梁是水平的,所以这里勾不勾 LCS(局部坐标系)复选框都一样。
结果
在视图右上角的显示选项中(点击齿轮图标可显示或隐藏),变形图、My (x) 和支反力一开始就是打开的。勾选 N (x) 和 Vz (x) 可以看到其余内力图;也可以取消勾选一部分,一次只看一张图。EduBeam 以 kN 和 kNm 为单位标注,保留两位小数。
- 每个柱脚的支反力显示向上
40.00、向内20.00。 - 两个角点的弯矩都显示
-80.00,铰处弯矩为零,没有标注。EduBeam 把弯矩图画在受拉侧,这里是刚架外侧。 - 轴力处处为负:柱中
-40.00,横梁中-20.00。四根杆件全部受压。 - 结果选项卡 → 节点结果:铰(节点 3)向下位移 =
4.2554 · 10⁻² m,即 42.55 mm,也就是上图 视图中铰处的数值。
手算核对
竖向支反力。 由对称性,每个柱脚承担 80 kN 的一半:
水平支反力。 在铰处把刚架截开,取左半部分,对节点 3 取矩,该处弯矩为零:
两个柱脚都向内推 20 kN。这个水平推力来自不能相互滑开的固定铰支座;没有它,刚架就立不住:两根柱会向外张开,铰会下落。
| 物理量 | 公式 | 手算值 | EduBeam |
|---|---|---|---|
| 竖向支反力 | 40 kN | 40.00 | |
| 水平支反力 | 由 | 20 kN | 20.00 |
| 角点(节点 2 和 4)弯矩 | 80 kNm,外侧受拉 | −80.00 | |
| 铰(节点 3)处弯矩 | 0 | 无标注 | |
| 柱中 | −40 kN | −40.00 | |
| 横梁中 | −20 kN | −20.00 | |
| 柱中 | ±20 kN | −20.00、20.00 | |
| 横梁在节点 2、3、4 处的 | 40、0、−40 kN | 40.00、无标注、−40.00 |
两根柱的剪力大小相同、符号相反:单元 1 中为 −20 kN,单元 4 中为 +20 kN。这是因为每个单元的局部坐标轴跟随其绘制方向:单元 1 向上画,单元 4 向下画。交换其中一根柱的节点顺序,它的符号就会翻转。原因见坐标系与符号约定。
横梁中 kNm, 从节点 2 起算。它在铰处为零,且处处不为正:整根横梁都受负弯矩(上缘受拉)。剪力 恰好在铰处为零,所以弯矩的极值也在铰处。
用虚功原理求铰的挠度
在节点 3 处施加一个向下的单位荷载。它产生支反力 ,以及弯矩 :从柱脚的 0 增大到角点的 2,再减小到铰处的 0,与实际弯矩 一样外侧受拉。对四根杆件积分 :
取 kNm²:
这就是 EduBeam 给出的 42.55 mm(4.2554 · 10⁻² m)。最后一位的 4 来自杆件的轴向缩短和剪切变形:面积取 1 m² 时它们极小,但并不为零,手算没有计入。如果用 IPE 300 的实际面积 cm²,并取腹板为剪切面积(剪切系数 0.40),杆件的缩短和剪切变形都会增大,铰下沉 43.7 mm,约多 3 %。
动手试试
每次只改一处,先预测结果,再看 EduBeam 的结果。每一处修改都可以用 Ctrl+Z 撤销。
取消铰。 刚架变为一次超静定。水平推力减半为 10 kN,角点弯矩降为 −40 kNm,横梁跨中出现 40 kNm 的正弯矩。节点 3 现在只下沉 12.16 mm,而不是 42.55 mm。这时截面也有影响了:给横梁选一个刚度比柱大的截面,角点弯矩就会增大。
固定柱脚。 给节点 1 和 5 选择固定端符号。水平推力增大到 30 kN,柱脚出现 40 kNm 的弯矩(EduBeam 显示 39.99,因为柱有极小的轴向缩短),但角点弯矩仍为 80 kNm。由对称性,铰处剪力为零,所以半根横梁仍像从角点伸出的 4 m 悬臂梁一样受力: kNm。
施加水平荷载。 改回固定铰支座,在节点 2 施加节点荷载 Fx = 10 kN。支反力不再对称:竖向分别为 35 kN 和 45 kN,水平分别为 15 kN 和 25 kN。用同样的三个平衡方程和 核对;节点 2 的荷载对节点 3 没有力臂。左角点弯矩降为 −60 kNm,左半横梁出现微小的正弯矩,在距铰 0.5 m 处为 1.25 kNm。
再加一个铰。 把单元 2 的起点铰(节点 2 处)也勾选上。横梁中有了两个铰,下面又是两根柱脚铰接的柱,结构成为机构。EduBeam 不显示结果,提示节点 2, 3 处的铰使结构可以运动。,并以动画显示运动方式。